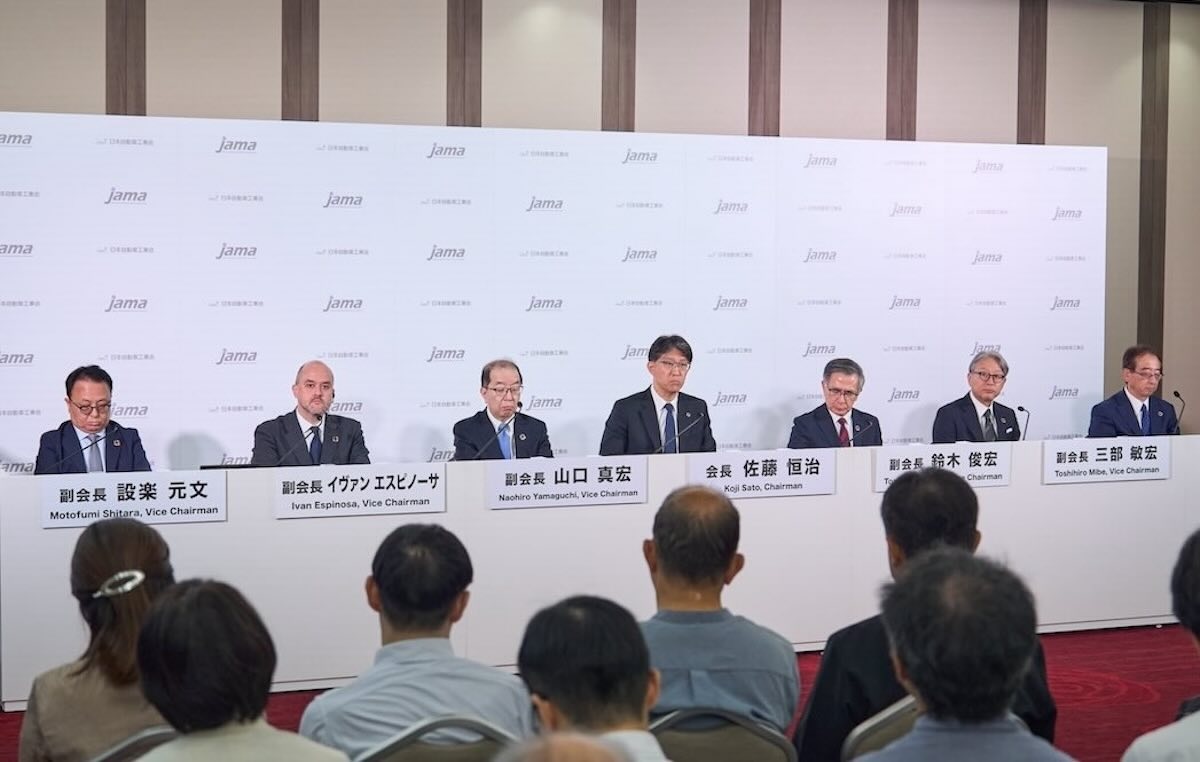
日本自動車工業会(自工会)は2026年9月17日に記者会見を開き、自動運転に関する取り組み方針とロードマップを公表しました。「事故死ゼロ」と「移動の自由」の両立を団体の最上位目標に位置づけ、推進体制として理事会直下に自動運転プロジェクトチームを設置します。
今回のロードマップの要点は、自動運転をめぐる領域を競争と協調に切り分けた点です。AI活用やエンドツーエンド(E2E)技術による自律性能の向上は各社が競う競争領域とする一方、インフラ協調、社会基盤整備、市場浸透の3分野を業界共通の協調領域と位置づけました。自動運転を車両技術の進化ではなく社会システムの構築と捉え、確立した仕組みを国際標準化につなげる方針です。
協調領域の1つ目となるインフラ協調では、車両の自律機能に加えて、道路インフラや通信ネットワーク、公共情報と連携する情報管制プラットフォームを構築します。効果の高い領域から実践し、改善を重ねて適用範囲を広げます。2つ目の社会信頼基盤は、市場運用で得られた事実を独立して検証し、救済、事故調査、妥当性評価、安全改善、社会への説明までを官民のガバナンスによって一貫して回す仕組みです。安全確認を認証の時点で終わらせず、市場導入後も事故やインシデントから学び、制度と技術を継続的に改善します。3つ目の市場浸透では、安心して選べる性能の定義と利用環境の整備に加え、独立した評価主体が効果を検証・公表する仕組み、購入支援や税・保険と連動した乗り換えの後押しを挙げました。運転をやめた後の移動手段としては、移動サービスの普及と、財源および共同基盤の整備による地域交通の維持を掲げ、所管が複数の省庁にまたがることから省庁横断の官民会議の設置を求めています。
関係団体との連携では、ITS Japanが専門チームを設置し、自工会のロードマップとITS Japanが持つインフラの知見を組み合わせて、ITSインフラのロードマップを共同で作成します。情報通信インフラの社会実装の実績をもとに政策提言や標準化活動を行い、国際標準の議論に反映させる考えです。
佐藤恒治会長(トヨタ自動車 副会長兼CIO)は、自工会が2018年ごろから日本における自動運転のあり方を議論してきた経緯を挙げ、「事故死ゼロ」と「移動の自由」の2つの軸を据えたうえで、インフラと協調したモビリティ社会を構築する観点から今回のロードマップをまとめたと説明しました。当面は社会実装を進めながら自律制御型自動運転のレベルを高める段階で、各社が持つ技術を活かしつつ産業全体で開発の速度を上げる領域になるとの認識を示しています。中長期的には安全性と移動の自由を担保する社会システムの構築が課題になるとし、データエコシステムや半導体の動向も含め、日本の立ち位置を示しながら国際的な動きと調和させて取り組む方針です。